Articles
DeepMirror 引入运行时层来连接人工智能代理与现实世界的机器人
随着人工智能代理越来越擅长处理数字任务,一个新的瓶颈正在成为人们关注的焦点:使其能够过渡到功能性的、现实世界的执行
这就是DeepMirror背后的宣传,这家初创公司将自己定位为物理人工智能的运行时层。该公司表示,它已将 OpenClaw 与 Unitree 机器人集成,标志着将通用代理转变为可以在现实环境中感知、移动、行动和恢复的系统的早期一步。
弥合“现实差距”
这里的主张比单个机器人演示更重要。 DeepMirror认为机器人技术中的下一个重要控制点可能不是模型本身,甚至不是硬件,而是连接两者的运行时。
在它看来,像 OpenClaw 这样的代理正在变得越来越有能力理解目标、规划任务和调用荷兰国际集团的工具。但这种推理本身并不能转化为家庭、办公室或其他物理环境中的身体能力。现实世界中的机器人必须处理非常不同类别的问题。它需要知道它在哪里、看到了什么、任务是否真正完成、环境发生了什么变化以及出现问题时该怎么做。它必须处理移动的人员、阻塞的路径、失败的抓取和不完整的操作。
与软件不同,物理执行没有简单的撤消按钮。 这是 DeepMirror 表示想要拥有的层。
从数字工作流程到物理执行
OpenClaw 通过将代理从终端转移到更熟悉的对话工作流程中,帮助普及了不同的代理界面。该系统的行为不像开发人员工具,而是可以使用自然语言分配任务、长时间运行、保留上下文、持续监控作业并将结果推送回系统主动地采取行动。
但是这种类型的代理架构仍然主要存在于数字世界中。 DeepMirror 的赌注是,为了让物理人工智能大规模发挥作用,智能体需要一个能够将高级意图转化为闭环物理执行的运行时。
该公司希望智能体发出一个目标,然后让运行时处理其余的事情,而不是要求上层管理运动、感知、运动规划或特定于硬件的控制逻辑。实际上,这意味着上层代理应该能够说“去检查炉子是否关闭”或“把桌子上的东西拿给我”之类的内容,而无需了解硬件级别的 SLAM、传感器融合、里程计或动作排序。
执行的四个抽象
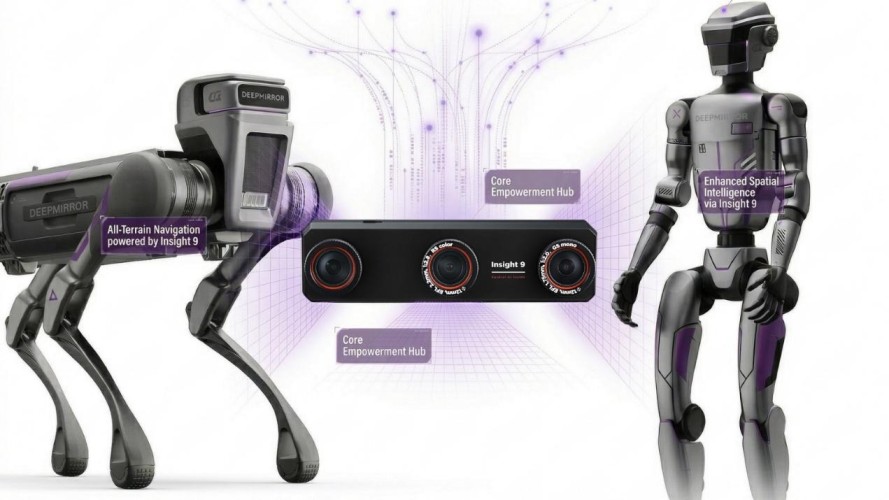
DeepMirror 将其架构描述为代理运行时下的堆栈。顶部是 OpenClaw,它处理 intENT、规划、编排和工具使用。下面是 DeepMirror 的物理运行时,它处理现实世界中的执行。该公司将该执行层分为四个抽象:
- 语义理解: 将自然语言意图转化为可操作的机器目标。
- 空间移动性: 在具有移动障碍物的动态环境中导航。
- 动态动作生成: 处理对象操作实时。
- 跨实体支持:允许相同的代理逻辑运行在不同的机器人硬件上,从四足动物到类人机器人。
换句话说,它希望让一个上层代理逻辑运行在多种机器人上,而不迫使开发人员为每个硬件平台重建整个系统。如果可行,运行时层将具有重要的战略意义。
可靠性和内存当今的许多机器人软件仍然与特定机器、特定传感器或狭窄的任务流紧密耦合。 DeepMirror 正试图使该层更加通用。该公司表示,其运行时的设计目的是使物理执行可观察、可中断和可恢复,同时在任务完成期间保留状态和安全约束。
它还强调内存。据该公司称,其系统结合了实时认知层、空间记忆和时间记忆。这个想法是为代理提供不仅仅是一次性感知管道。系统不仅仅在单个帧中识别对象,而是跟踪对象的位置、任务早期发生的情况、先前操作失败的原因以及当前环境与先前尝试的关系。
这很重要,因为破坏机器人系统的很多因素都不是第一个操作。这是环境改变之后发生的一切ges。
代理本机控制协议
在控制级别,DeepMirror 表示它已经构建了所谓的“代理本机机器人控制协议”。该公司将其构建为目标驱动的执行系统,而不是直接命令系统。代理不是从顶部发送原始运动指令,而是发送意图、约束和上下文,运行时将其解析为技能、模块和硬件操作,同时维护反馈循环和回滚路径。
战略中间层
随着越来越多的人工智能公司开始超越浏览器自动化和编码助手,转向机器人、设备和其他现实世界系统,该框架变得越来越重要。
更广泛的市场问题是物理人工智能中的制胜层是否会获胜将是基础模型、机器人制造商或两者之间的执行堆栈。 DeepMirror 显然押注于第三种选择。该公司mpany 的 Unitree 集成还处于早期阶段,但它表明了一个更大的雄心:成为允许通用代理在物理世界中可靠运行的运行时,无论机器人身体位于什么下面。
如果人工智能代理要从有用的软件转向有用的物理操作员,那么中间层最终可能会非常重要。